
Направляючі апарати лісопиляльних рам
Направляючі апарати забезпечують прямолінійне переміщення бруса після розтискання кліщів візка з різною швидкістю подачі та представляють собою дві потужні пластини зі скошеними і загостреними передніми крайками. В деревооброблювальній промисловості застосовують апарати у вигляді окремих механізмів, закріплених до підлоги за лісопиляльною рамою, до її станини, до верхніх воріт.
Пластини направляючого апарату мають незалежні регулювальні гвинтові пристрої для переміщення в поперечному напрямку. Кожну пластину встановлюють за пилами так, щоб її внутрішня поверхня щільно обтискала брус. У лісопиляльних рамах, що працюють врозвал, дошки, які проходять між пластинами, не обтискаються, тому умови базування менш сприятливі.
Направляючі апарати створюють значний опір переміщенню колоди. В деяких конструкціях збоку базувальних пластин передбачені додаткові вертикальні подавальні вальці. Вони приводяться в рух від механізму подачі лісопиляльної рами та мають самостійні притискні пристрої. Переміщення пластин зв'язано з переміщенням вальців направляючого апарату. У ряді конструкцій вздовж пластин ззовні розміщують два горизонтальні стрічкові конвеєри для транспортування горбилів та підгорбильних дощок. Привод транспортерів – від механізму подачі лісопиляльних рам. Розміщення пластин на великій віддалі від пил зменшує силу опору подачі зі сторони направляючого апарату, але одночасно погіршує умови заходу бруса та дощок в апарат.
Таким чином, конструкція направляючих апаратів повинна задовольняти двом взаємно суперечливим вимогам: максимально приблизити пластини до пил для запобігання законів торців дощок; віддаляти пластини від пил для зменшення опору подачі зі сторони дощок та горбилів, які відгинаються пластинами. Для цього товсті пластини заміняють тонкими, близькими то товщини пропилу. Їх встановлюють в безпосередній близькості від пил. В результаті опір подачі зі сторони направляючого апарата зводиться до мінімуму та запобігаються заколи торців дощок.
Про ненадійність існуючих конструкцій позадурамних базувальних пристроїв, які використовують на лісопиляльних підприємствах, свідчить той факт, що 13 % всіх відказів механізмів лісопиляльної рами приходиться на розклинюючі ножі.
Для забезпечення стабільного положення матеріалу, який підлягає розпилюванню, під час розтискання кліщів попередурамного візка розроблений попередурамний гусеничний пристрій вторинного базування. Цей пристрій підвищує точність базування лісоматеріалів, але він має складну конструкцію. Елементи гусениці швидко зношуються в результаті великих сил тертя та абразивного зношення. Тому гусеничний пристрій не отримав широкого розповсюдження на лісопиляльних підприємствах.
На старих лісопиляльних заводах за двоповерховими лісопиляльними рамами для базування застосовували затискні візки, подібні попередурамним. Ці візки мали механізми притискання кліщів та їх переміщення перпендикулярно осі поставу, а також рейковими шляхами. Механізми притиску та переміщення кліщів виконувались як гвинтовими, та і швидкодіючими – важільними. Важелі закріплювали в деякому положенні стопорами, які замикають зубчасті сектори. Ці притискні візки вимагали великих затрат ручної праці під час маніпулювання пиломатеріалами та застосування тельфера для відбору отриманих пиломатеріалів, що стримувало ріст продуктивності розпилювання.
З метою підвищення рівня механізації лісопиляльних потоків стали застосовувати більш досконалі позадурамні візки: підвісні, портальні та Г- подібні.
Підвісні візки переміщуються рейками, які встановлені зверху. Це дає можливість встановити за лісопиляльною рамою роликовий конвеєр для переміщення пилопродукції. Недолік підвісних візків в тому, що точка затискання колоди розміщена на великій віддалі від точки підвіски візка, тому жорсткість системи верстат-інструмент-деталь недостатня.
Портальні візки П-подібної форми мають затискний механізм, розміщений на верхній поперечині. Візок рухається рейками, між якими розміщений роликовий конвеєр. Після розтискання кліщів візка пиломатеріали можуть продовжувати поздовжнє переміщення роликовим конвеєром. Г-подібні візки здійснюють боковий притиск розпиляної колоди на любій відстані від її кінця і дозволяють скидати дошки тільки в одну сторону без відводу візка. У всьому іншому робота Г-подібного візка подібна роботі портального. Ці візки недосконалі за конструкцією. Механізм затискання пакету пиломатеріалів виконується вручну. Необхідна присутність додаткового робітника для експлуатації позадурамних візків.
Під час розпилювання колод врозвал зазор між направляючими ножами та дошками, які проходять через них рівний сумі ширини пропилів. В результаті базування порушується, що приводить до отримання неякісних пиломатеріалів.
В процесі розпилювання направляючі ножі часто руйнують пиломатеріали, розколюючи їх краї лезами пластин, і перешкоджають роботу лісопиляльних рам в автоматизованих потоках. На практиці під час розпилювання колод з великою кривизною дошки часто заклинюються в направляючих ножах. Щоб повністю усунути можливість пошкодження торців дощок направляючими ножами необхідно розміщувати їх крайки на відстані не більше 100 мм від пил. Для забезпечення надійного базування необхідно, щоб пакет дощок обтискався ножами направляючого апарату. Найкраща довжина дощок повинна знаходитися в інтервалі 2,5-3 м.
Відомо, що ножі, які застосовуються на лісопиляльних рамах, чинять значний опір руху колоди. Проковзування колод приводить до втрат потужності на подачу та продуктивності. Щоб уникнути цього, леза направляючих ножів необхідно віддаляти від пил, а самі ножі встановлювати із зазором, який забезпечує вільний рух бруса або пакету дощок між ними. Величину цього зазору, δ мм, визначають за формулою:
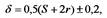 (1.10)
де: S — товщина пил, мм;
r – величина плющення (розводу) зубів пили на сторону, мм.
Разом з тим, на виробництві направляючі ножі встановлюють із зазором, який гарантує захід лез ножів в пропили. Це не дозволяє базувати колоди, що розпилюються врозвал. В результаті на них діє скрутний момент від вальців під час розтискання кліщів попередурамного візка, що приводить до випилювання криловатих пиломатеріалів.
Для усунення розколювання дощок лезами направляючих ножів розроблений пристрій, який має додаткові ножі, площини яких дещо зміщенні в сторону осі постава. Ці ножі встановлені в пазах, розміщених під гострим кутом до напрямку подачі, і підпружинені вздовж пазів в напрямку, протилежному подачі.
Направляючий пристрій працює наступним чином. Під час розпилювання колод (рис. 1.13) дошки штовхають додаткові направляючі ножі 1, розводять їх в сторони відносно косих пазів до попадання в пропил. В розведений таким чином пропил входять ножі 2 направляючого апарату. Після проходу пиломатеріалами зони ножів 1, останні під дією пружини повертаються у вихідне положення. Недоліком цього пристрою є відносно складна конструкція та низька надійність під час розпилювання колод врозвал.
Для зниження опору переміщенню колоди розроблений пристрій, що складається із поздовжніх направляючих з повзунами, на яких встановлені супорти з направляючими ножами. Для переміщення повзунів передбачений привод.
Направляючий пристрій працює наступним чином. У вихідному положенні направляючі ножі (рис. 1.14) розміщені на мінімальній відстані від пил лісопиляльної рами.
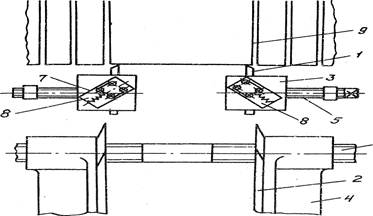
Рис. 1.13. Направляючий позадурамний пристрій з додатковими направляючими ножами: 1 – додаткові направляючі ножі; 2 – ножі направляючого апарату; 3, 4 – супорти; 5, 6 – приводи поперечного переміщення супортів; 7 – пази; 8 – пружини; 9 – пропил
Під час виходу бруса із рами пластини направляючого пристрою попадають в пропили та базують пачку дощок. При цьому підгорбильні дошки та горбилі проходять із зовнішньої сторони ножів. Під час часткового заходу переднього кінця брусу між ножами золотник гідроциліндра вмикається на злив і направляючий пристрій під дією сил тертя її ножах відводиться колодою від лісопиляльної рами. Гідроциліндри на половині ходу зупиняються, і колода виштовхує із пластин пачку дощок. Золотники гідроциліндрів знову вмикаються на злив, і направляючий пристрій відводиться колодою в крайнє положення.
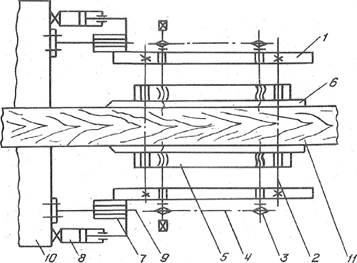
Рис. 1.14. Направляючий пристрій лісопиляльної рами, що встановлений на повзунах: 1 – рама з поздовжніми планками; 2 – поперечні направляючі; 3 – пари гвинт-гайка поперечного переміщення супортів; 4 – ланцюгові передачі; 5 – супорти; 6 – направляючі ножі; 7 – повзуни; 8 – гідроциліндри; 9 – направляючі; 10 – станина лісопиляльної рами; 11 – пачка дощок
Після віддалення направляючого пристрою від зубів пил тиск підгорбильних дощок на його пластини, а також сили тертя колоди, що розпилюється, в пластинах зменшуються.
Після закінчення розпилювання колоди золотник гідроциліндрів вмикає подачу робочої рідини в штокові порожнини і направляючий пристрій повертається у вихідне положення.
Недоліком пристрою є його складність та недостатня надійність базування пачки дощок в результаті нещільного її обтиску направляючими пластинами.
В деяких лісопиляльних рамах, наприклад 2Р100, 2Р75, з бокових сторін ножів направляючого апарату передбачені додаткові вертикальні подавальні вальці з приводом від гідродвигунів та самостійними притискними пристроями. Вальці переміщуються автономно від ножів направляючого апарату. Цей пристрій зменшує опір переміщенню колоди через направляючий апарат, сприяє оперативному видаленню від лісопиляльної рами горбилів та підгорбильних дощок і покращує умови базування, але не забезпечує його достатньої надійності.
З метою підвищення точності базування під час розпилювання колод врозвал фірми Linck та Esterer (Німеччина) застосовують направляючий апарат з одним ножем, який розміщений в центрі поставу на виході із лісопиляльної рами. До ножа дошки притискаються приводними вертикальними вальцями, на які передають зусилля гідроциліндри. Разом з тим пристрій такої конструкції не дозволяє випилювати брус та серцевинні дошки. Значне зусилля притиску вертикальних вальців збільшує опір подачі колоди. Пристрій вимагає також надійної системи автоматичного переміщення вертикальних вальців під час підходу до них комля наступної колоди.
Представляє інтерес оригінальне конструктивне рішення направляючого апарату у вигляді конічних дисків, які вмонтовані безпосередньо в подавальні вальці. Диски можуть незалежно переміщуватися вздовж осівальця та встановлюватися в необхідному положенні. Периферії дисків майже щільно підходять до задніх крайок пил, що запобігає торці дощок від заколів. Значний обтиск дисків дошками в даній конструкції покращує роботу механізму подачі, так як ці сили не перешкоджають, а сприяють подачі. Випробування дослідного зразка направляючого апарату, встановленого на експериментальній рамі ВНДІДМАШ показало, що цілком достатньо двох верхніх розклинюючих дисків. За дисковим розклинюючим пристроєм для лісопиляльних рам першого ряду необхідно встановлювати додатковий направляючий апарат з пластинами, в яких брус затримується до переходу горбилів і дощок на другу секцію розподільчого конвейєра. Лісопиляльні рами другого ряду, за якими встановлений розподільний роликовий конвейєр з шинами, можуть мати тільки одну пару верхніх розклинюючих дисків. Недоліком пристрою є мала жорсткість базування дисків та неможливість роботи механізму без направляючих ножів, що встановлені за дисками, а також складність конструкцій та налаштування вальців.
Фірмою “Сагмі” (Швеція) розроблений направляючий апарат для розвалу кривих брусів (рис. 1.15).
Апарат з двома вертикальними рифленими або гладкими вальцями та центрувальним пристосуванням забезпечує переміщення бруса за криволінійною траєкторією. Вісь бруса завжди знаходиться посередині відстані між вальцями. Самі вальці, що зв'язані центрувальним пристроєм, можуть спільно переміщуватися в поперечному напрямку та знаходитись на однаковій відстані від поздовжньої осі лісопиляльної рами. Під час розпилювання передній брус поступово зміщується вбік.
Такий спосіб базування збільшує вихід довгих дощок та загальний вихід із кривих брусів до 2 %. Бокові поверхні брусів при такому способі базування не повинні мати місцевих нерівностей, сучків, напливів. Апарат встановлюють безпосередньо перед лісопиляльною рамою другого ряду.
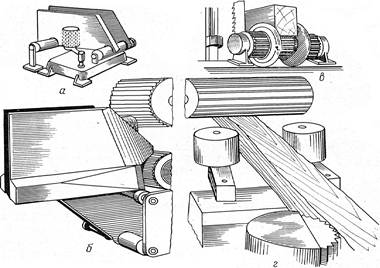
Рис. 1.15. Направляючі апарати: а – автономний з додатковими вальцями; б – вбудований; в – направляючі диски; г – центрувальний пристрій для брусів
Розроблений направляючий пристрій з нахиленими боковими підйомними роликами, які встановлені на задніх воротах лісопиляльної рами (рис. 1.16).
В момент виходу колоди, що розпилюється, із подавальних вальців вона діє на важіль, який за допомогою кінцевого вимикача 7 подає команду на силовий циліндр. Силовий циліндр через важелі 9 і 10 притискає нахилені бокові ролики 11 і 12 до розпиленого пиломатеріалу.
Пристрій попереджує удари та підкидання пиломатеріалів, основний його недолік – ненадійність базування пачки дощок під час розпилювання колоди врозвал.
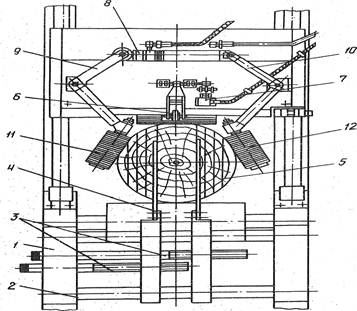
Рис. 1.16. Позадурамний направляючий пристрій з боковими притискними роликами:
1 – поздовжні боковини; 2 – поперечні стержні;
З ходові гвинти; 4 пластини; 5 колода; 6 – важіль; 7 – кінцевий вимикач; 8 – силовий циліндр; 9, 10 – важелі; 11, 12 – бокові ролики
Для підвищення точності та надійності базування дощок розроблений пристрій (рис. 1.17). що складається із направляючих ножів, гвинтового механізму налаштування ножів та механізму обтиску пачки дощок, який зсуває направляючі ножі до центру постава за допомогою силових циліндрів та важелів. Цим забезпечується додатковий обтиск основної пачки дощок під час розтискання кліщів попередурамного візка.
Система направляючих візків лісопиляльних рам дозволяє підвищити точність базування дощок та зменшити опір подачі. Два направляючих візки встановлюють безпосередньо біля лісопиляльної рами один зпереду, другий позаду неї – і на час розпилювання закріплюють їх до рами. Під час перестановки пил візки відкочують від рами рейковим шляхом.
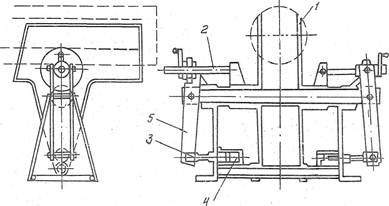
Рис. 1.17. Позадурамний базу вальний апарат з механізмом вибора зазору між основною пачкою дощок та направляючими ножами: 1 – ножі направляючого апарату; 2 – гвинтовий механізм налаштування ножів; 3 – механізм обтиску пачки дощок; 4 – силові циліндри; 5 – важелі
Недоліки пристрою – складність конструкцій та підвищене зношення пари стрижень – втулка направляючих пластин.
На першому візку встановлюють в рознімних дисках чотири круглі ножі діаметром 100-120 мм. що обертаються і які врізаючись в колоду на 5-7 мм, попереджують її повертання. На другому візку встановлюють (також в рознімних дисках) чотири круглі розклинюючі ножі діаметром 180-200 мм, що обертаються, товщиною, рівною ширині пропилу. Ножі входять в пропил на глибину 10 мм і забезпечують стабільне положення колоди в процесі розпилювання.
Кронштейни, які несуть диски з ножами, закріплені на верхніх валах та можуть переміщуватися вздовж них і за висотою візка у відповідності з діаметром розпилюваних колод.
Круглі ножі першого візка лежать в одній вертикальній площині, паралельній осі поставу, а направляючі ножі другого візка – в двох вертикальних площинах, паралельних осі поставу.
Для попередження безсистемного відокремлення та пошкодження шрбилів і підгорбильних дощок в момент виходу із лісопиляльної рами на позадурамному візку встановлені два вертикальні ролики з гумовою поверхнею, що притискаються до колоди пружинами.
Недоліком пристрою є недостатня жорсткість системи верстат – інструмент – деталь із-за великої кількості зазорів між деталями та вузлами, а також великі габаритні розміри.
Позадурамний базувальний пристрій працює ефективно під час нерухомого базування колод на приводному візку із захватами, що встановлені в площині направляючих ножів. Пристрій працює наступним чином. Розпиляна частина колоди, яка виходить із лісопиляльної рами (рис. 1.18), попадає в стулку направляючих ножів, при цьому клини, які розміщені на ножах, відводять горбилі дещо в сторону, що полегшує захід захватів в пропил. Як тільки передній кінець колоди вийде за межі направляючих ножів, вмикається електропривод, крутний момент від якого через редуктор та першу електромагнітну муфту передається на затискний гвинт з правою та лівою різьбою.
Під час обертання гвинта захвати затискають пачку дощок, минаючи горбиль. Візок рухається зі швидкістю руху колоди, що розпилюється, а захвати в процесі пиляння відслідковують траєкторію кінця колоди у вертикальній площині. Після закінчення пиляння горбилі легко відділяються від пачки дощок та видаляються роликовим конвеєром. Повертання візка у вихідне положення здійснюється вмиканням електропривода через другу електромагнітну муфту.
Для підвищення ефективності рамних потоків, зниження рівня ручної праці позадурамні базувальні пристрої поєднують свою роботу з пристроями для сортування та поштучної видачі дощок на конвеєр.
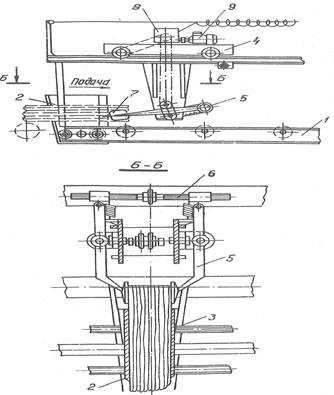
Рис. 1.18. Портальний позадурамний візок з нерухомим базуванням основної пачки дощок: 1 – роликовий конвеєр; 2 – направляючі ножі; 3 – клини; 4 візок; 5 – важіль; 6 гвинт; 7 захвати; 8 – редуктор; 9 – електропривод
Недоліком цього пристрою є складність його конструкції.
Розроблений позадурамний роликовий конвеєр з направляючими для бруса, направляючими бортами для бокових дощок та пристроєм для складування їх в люки (рис. 1.19).
Для автоматичного поштучного складування бокових дощок направляючі ножі виконані із двох поздовжніх частин. Верхні їх частини та направляючі борти змонтовані на каретках з можливістю поперечного переміщення від гідроциліндрів.
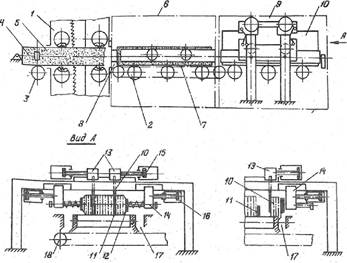
Рис. 1.19. Позадурамний направляючий апарат з пристроєм поштучного скидання бокових дощок в люки: 1 – лісопиляльна рама; 2 – позадурамний приводний роликовий конвеєр; 3 – попередурамний роликовий конвеєр; 4 – прапорець; 5 – колода; 6 – перша секція роликового конвеєра; 7 – конвеєр; 8 – упор; 9 – друга секція роликового конвеєра; 10 – ножі; 11 – нижні розклинюючі ножі; 12 – борт; 13, 14 – каретки, що рухаються в поперечному напрямку; 15, 16 – гідроприводи; 17 – люк; 18 – конвеєр
Пристрій працює наступним чином. Розпиляний на дошки брус або колода поступає з лісопиляльної рами на позадурамний приводний роликовий конвеєр. Пилопродукція транспортується між направляючими та бортами до другої секції роликового конвеєра. Після того, як упор конвеєра перемістить пакет дощок до другої секції, спрацьовують гідравлічні приводи ножів. Під час поперечного руху ножів відносно осі роликового конвеєра підгорбильні дошки та горбилі також переміщуються і поштучно скидаються через люк на поперечний конвеєр.
Недоліком пристрою є складність конструкції, ненадійність базування основної пачки дощок під час розпилювання та ненадійність роботи механізму поштучної видачі горбилів і підгорбильних дощок під час розпилювання колод врозвал.
Заслуговує на увагу система нерухомого базування на затискних позадурамних візках з пристроєм відділення горбилів та підгорбильних дощок і механізмом поштучної видачі дощок із основної пачки на роликовий конвеєр (рис. 1.20).
Система працює наступним чином. Розпиляна частина колоди після виходу із лісопиляльної рами захвачується затискним пристроєм позадурамного візка і переміщується ним до виходу отриманих пиломатеріалів із вальців, коли задній кінець пачки пиломатеріалів опускається на ролик. Дальше вмикається привод візка для створення міжторцевого розриву між колодами. Горбилі та підшрбильні дошки падають в люк між рейками і по нахиленій площині переміщуються на стрічковий конвеєр.
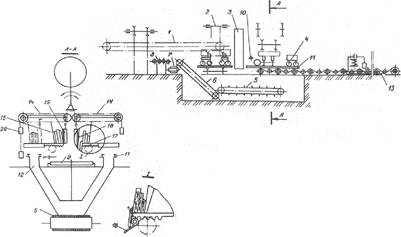
Рис. 1.20. Лінія розпилювання колод з позадурамннми рейковими візками та механізмом поштучної видачі пиломатеріалів: 1 – одно- ланцюговий поздовжній конвеєр; 2 — колодоскидач; 3 — лісопиляльна рама; 4 – позадурамнмй візок; 5, 6, 7 – стрічкові конвеєри; 8 – роликовий стіл; 9 – роликовий конвеєр; 10 – ролик; 11 – рейки; 12 – люк; 13 – тяга; 14 – ланцюговий конвеєр; 15 – упори; 16 – нерухома стінка; 17 – рейки-опори; 18 – фіксатор; 19 – притискний валик; 20 – вантаж
Після відбору горбилів та підгорбильних дощок кліщі візка розтискаються, в результаті чого звільнюється основна пачка пиломатеріалів і вступає в роботу механізм їх поштучної видачі. Упорами ланцюгового конвеєра пакет дощок переміщується до нерухомої стінки, при цьому шарнірно закріплений притискний валець утримує пакет від розсипання. Рейка-опора висувається із-під пакету пиломатеріалів, і дошки почергово падають на роликовий конвеєр, причому фіксатор утримує наступну дошку від зісковзування. Роликовий конвеєр переміщує дошки до нагромаджувачів.
Недоліком системи є її складність та громіздкість, що не дозволяє використовувати її під час модернізації існуючих лісопиляльних цехів для перероблення лісоматеріалів твердих листяних порід на базі двоповерхових лісопиляльних рам.
На двовальних багатопилкових круглопилкових верстатах типу МК фірми "Linck" (Німеччина) встановлений на виході із верстата направляючий апарат (рис. 1.21), який складається із двох верхніх та двох нижніх направляючих ножів з можливістю налаштування на розмір. Для полегшення заходу в пропил направляючі ножі мають загострену крайку з невеликим радіусом заокруглення.
Пакет пиломатеріалів, що виходить із лісопиляльної рами насувається на направляючі ножі, що заходять в пропили. Ножі відокремлюють горбилі та підгорбильні дошки від основної пачки. Сили тертя підгорбильних дощок об площини направляючих ножів зменшуються вмонтованими в них шариками з можливістю обертання.
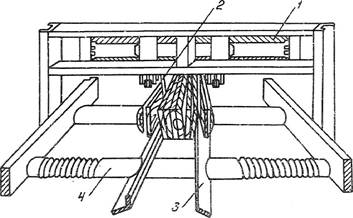
Рис. 1.21. Позаду верстатний базувальний апарат з механізмом укладення горбилів та підгорбильних дощок на широку пласть: 1 – станина; 2 – верхні направляючі ножі; 3 – нижні направляючі ножі; 4 – гвинтовий ролик
Направляючий апарат може бути обладнаний спеціальним пристроєм для повертання та укладання широкою пластю на роликовий конвеєр горбилів та підгорбильних дощок, які виходять із лісопиляльної рами. Пристрій має вертикальні голчасті приводні вальці та клинові елементи, які розширюються в напрямку руху пиломатеріалів. Ці елементи примикають до нижньої крайки направляючих ножів. Для забезпечення повороту пиломатеріалів твірна голчастих вальців розміщена з нахилом по відношенню до площини направляючих ножів. Роликовий конвеєр має один або декілька рифлених роликів.
Основна пачка дощок ковзає по клинових поверхнях ножів, а потім по скосах базувальних планок. Таким чином зменшуються зазори, які утворені пропилами між дошками пакету. Для зменшення опору подачі базувальні планки мають невелику ширину. Базувальний апарат має пластини, які притискаються до пачки дощок пружинами та зменшують її вібрацію (рис. 1.22).
Недоліком позадурамного направляючого пристрою фірми "Linck" є підвищений опір подачі навіть до заклинювання пил із-за малої відстані між пилами та базувальними планками. Крім цього, підпружинені притискні пластини не можуть забезпечити зниження вібрацій та надійного базування незначної кількості в пачці дощок, які знаходяться між ножами, так як ходу пружин та зусилля їх недостатньо для того, щоб ліквідувати зазори від більшого числа пропилів.
Таким чином, пристрої нерухомого базування забезпечують високу якість пиломатеріалів, але в той же час вони або мають громіздку та складну конструкцію, або не дозволяють механізувати та автоматизувати позадурамні транспортні операції і вимагають затрат важкої ручної праці.
Механізми рухомого базування (направляючі апарати) прості за конструкцією, але не забезпечують надійного базування основної пачки дощок під час розпилювання колод врозвал.
Направляючий апарат фірми "Linck" забезпечує базування тільки колод з обмеженим діапазоном діаметрів.
Для надійного базування основної пачки дощок під час розпилювання колод твердих листяних порід розроблений позадурамний апарат рухомого базування колод з широким інтервалом їх діаметрів. Конструкція апарату розроблена, в тому числі і за участю автора, в Українському державному науково-дослідному інституті механічної обробки деревини (УкрНДІМОД) [23 – 27]. Дана конструкція виключає недоліки існуючих рухомих базувальних пристроїв.
Базувальний апарат (рис. 1.23) має механізми: відділення горбилів та підгорбильних дощок від основної пачки дощок, переміщення супортів з направляючими ножами, повороту направляючих ножів з базувальними роликами відносно вертикальної осі, затискання (фіксації) направляючих ножів відносно супортів, налаштування базувальних роликів за указником розміру відносно супортів, транспортування пиломатеріалів від лісопиляльної рами. Загальний вигляд базувального апарату показаний на рис. 1.24.
Базувальний апарат має станину, направляючі ножі, супорти, гвинтові пари переміщення супортів 4 і 5. базувальні ролики, стопорні болти, два паралельно розміщені стрічкові конвеєри з приводом.
Ближче до пил кінці направляючих ножів мають товщину біля 4 мм та розміщені на відстані 50-100 мм від гладких крайок пил для підвищення надійності заходу ножів в пропили.
Налаштування базувального апарату здійснюють наступним чином. Направляючі ножі з базувальними роликами кулачковим механізмом встановлюють за шкалою на розмір базування, який залежить від кількості пропилів, що приходиться на пачку дощок. Направляючі ножі фіксуються затискними гвинтами. Потім обертанням гвинтів супорти з направляючими ножами встановлюються в необхідних місцях за шириною постава. Разом з ними переміщуються стрічкові конвеєри для горбилів та підгорбильних дощок.
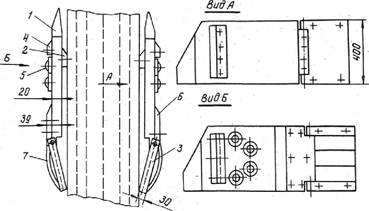
Рис. 1.22. Базувальний позадурамний апарат двошатунної лісопиляльної рами фірми "Linck": 1 – направляючі ножі: 2 – базувальні планки; З – притискні пластини; 4 – відхиляючі пластини; 5 – шарики; 6 – бокові кріпильні планки; 7 – пружини
Базувальними апаратами, розробленими в УкрНДІМОД, були оснащені двоповерхові лісопиляльні рами моделі 2Р75 майже на всіх підприємствах України. Економічний ефект від впровадження одного позадурамного базувального апарату (за станом цін на 1988-1990 роки) становив 20 тис. крб. в рік за рахунок збільшення корисного виходу пиломатеріалів.
Спосіб закріплення пластин направляючого апарату суттєво впливає на умови базування брусів. Гірші умови під час закріплення пластин знизу. Оскільки товщина базувальних пластин в декілька разів більше ширини пропилу, в який вони входять, крайні дошки та горбилі відгинаються. Основна складова сил опору руху колоди визначається моментом інерції перерізу дощок, які примикають до ножів. На початку взаємодії ніж відгинає першу дошку, яка в свою чергу відгинає другу і т.д. Сила, необхідна для відгинання пакету дощок та горбиля, приведена до точки дотикання дошки з ножем. Сумарна приведена сила рівна сумі сил, необхідних для відгинання кожної дошки на величину (S-b) з плечем дії сили I.
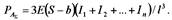 (1.11)
Відповідно сила опору пересування бруса та дощок через направляючий апарат рівна
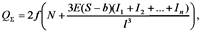 (1.12)
де: N – сила обтиску бруса пластинами, Н;
S – товщина пластин, см;
b — ширина пропилу, см;
 – моменти інерції перерізу дощок та горбиля, см4;
l – відстань від передньої різальної крайки до кінця фаски пластин, см.
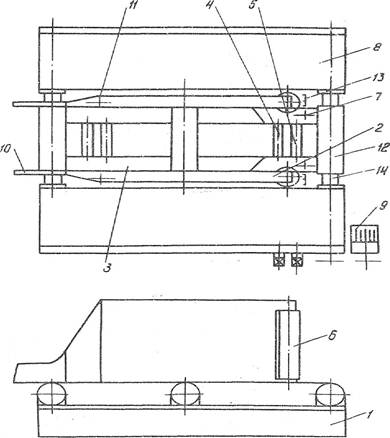
Рис. 1.23. Позадурамний базувальний апарат з поворотними направляючими ножами: 1 – станина; 2 – направляючий ніж; 3 – супорт; 4, 5 – гвинтові пари; 6 – базувальний ролик; 7 – стопорний болт; 8 – стрічковий конвеєр; 9 – привод конвеєра; 10 – направляюча планка; 11 – вісь повороту ножа; 12 – ролик; 13 – шкала; 14 – вал
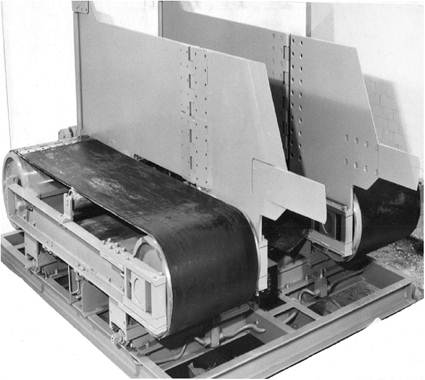
Рис. 1.24. Загальний вигляд позадурамного базувального апарату з поворотними направляючими ножами
На лісопиляльних рамах другого ряду, що розвалюють брус на дошки, із-за наявності пропилів між ними обтиск пакета пластинами неможливий. У такому випадку формула (12) перетвориться:
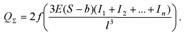 (1.13)
Досвід використання направляючих апаратів показав, що частина дощок навіть під час самого старанного налаштування апарату періодично попадає торцем на крайку ножів та пошкоджується. Спостереження показали, що у більшості випадків причиною цього є внутрішні напруження в колоді. Під їх дією після розділення колоди на дошки останні вигинаються. Якщо дошка вигинається до центру колоди, пропил між дошкою та брусом може зімкнутися і торець дошки увійде в контакт з направляючим ножем. Характер та величина внутрішніх напружень в колодах залежать від багатьох причин.
Схема змикання пропилу під дією внутрішніх напружень показана на рис. 1.25. Максимальна відстань передньої крайки направляючого апарату від пил
Розрахунок показує, що для попередження сколів дощок направляючими ножами їх передні крайки повинні розміщуватися від пил на відстані не більше 100 мм.
Різноманітність умов застосування, наявність та кваліфікація кадрів, традиції заводів – виготовлювачів зумовили велику кількість конструктивних рішень одних і тих же механізмів лісопиляльних рам. Переважне розповсюдження у всіх країнах отримали двошатунні лісопиляльні рами. В 90-ті роки минулого століття в СРСР було встановлено більше сто тисяч двошатунних та біля шість тисяч одношатунних лісопиляльних рам.
Незахищеність поверхонь тертя направляючих та повзунів веде до швидкого їх зношення, значних втрат потужності на подолання сил тертя, невиправданих витрат змащувальних матеріалів.
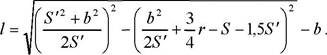 (1.14)
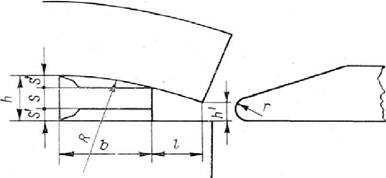
Рис. 1.25. Схема змикання пропилу Розглянемо конструкції основних механізмів лісопиляльних рам.
